Номер на проект: BG16RFOO002-2.024-0040
Приставки (Plug-in модули) към системи за компютърно проектиране
Сериен № WPH-2020-NM903W
Сериен № WPH-2020-NM903W
Системата е разработена на: VPS сървър, софтуерна виртуализация и използвани средства LAMP stack, HTML5, JavaScript, Electron, WebSocket, etc.;
Съхранява се на: облачната структура
Активира се: bezier.wph.bg
Изисквания към хардуера: няма.
Приставки (Plug-in модули) към системи за компютърно проектиране е софтуер, позволяващ вписване на графичен обект, предварително създаден с „Графична система за геометрично моделиране на траектории на Безие“ към предварително заредено графично изображение от библиотека, съдържаща практически смислени външни обекти, към който може да се приложи нова траектория на Безие.
Системата се състои от 3 главни секции:
- Хоризонтално меню, от което да могат да се изберат обекти от категориите „Равнинни траектории“, „Сферични образи на равнинни траектории“, „Пространствени траектории“, „Сферични образи на пространствени траектории“ и „Експоненциални криви“, както и да се избере чрез бутон „Информация“ информация за системата и статистика от използването й.
- Вертикално меню, чрез което се избират както графичните обекти от предварително избрана категория от хоризонталното меню, така и изображение от налична библиотека, което ще служи като фон (тапет) за вписване на траекторията на Безие към него. Допълнително има бутони за мащабиране и/или завъртане на изображението.
- Работно поле. Представлява графичен редактор, в който с мишката могат да се местят вписаните подходящо мащабирани и позиционирани графични обекти. Работата е интуитивна, като с помощта на мишка се избират и манипулират избраните графични изображения.
Информация за използване на системата от потребителите – дата, час, действие
Брой записи по категории
Равнинни траектории: 14
Сферични образи на равнинни траектории: 18
Фонове / Тапети: 6
Линк за сваляне на текстов файл
Проект “Геометрични модели базирани на траектории на рационални криви на Безие”, финансиран от Оперативна програма „Иновации и конкурентоспособност“, съфинансирана от Европейския съюз чрез Европейския фонд за регионално развитие. Договор № BG16RFOP002-2.024-0040-C01
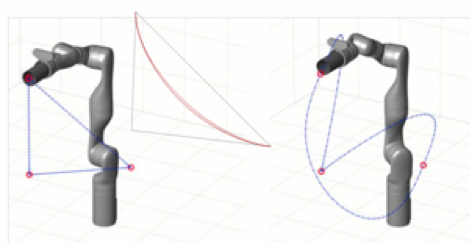
5 предложения на елипсовидна фамилия от траектории на Безие, вписани към образователен пример за MATLAB и Simulink за генериране на траектория и оценка на роботизирани манипулатори
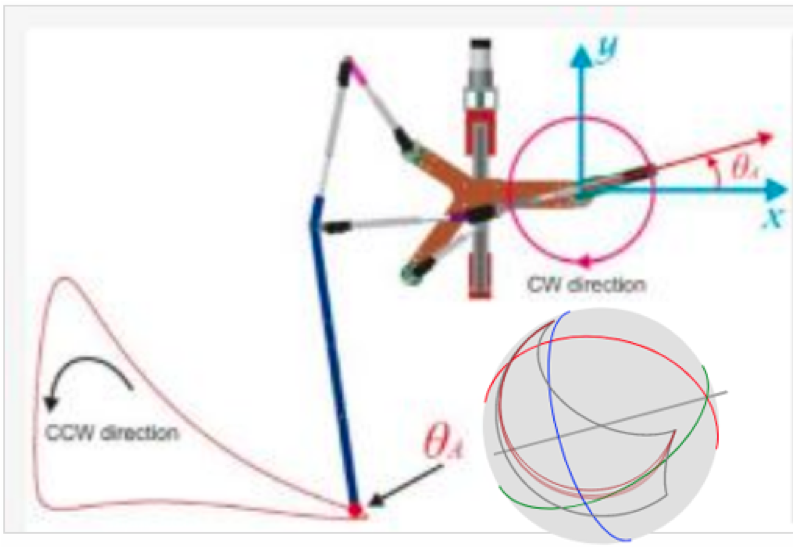
ПРЕДЛОЖЕНИ СА 5 ТРАЕКТОРИИ ЗА ПРЕДВИЖВАНЕ НА КРАК ОТ НАЧАЛНА ДО КРАЙНА ТОЧКА ПРИ УСЛОВИЯТА НА ОГРАНИЧЕНО СФЕРИЧНО ТРИЪГЪЛНО ПРОСТРАНСТВО. ВПИСАНИ СА ГЕНЕРИРАНА ФАМИЛИЯ ОТ ПАРАБОЛИНА СФЕРИЧНИ ОБРАЗИ НА РАВНИННИ ТРАЕКТОРИИ.
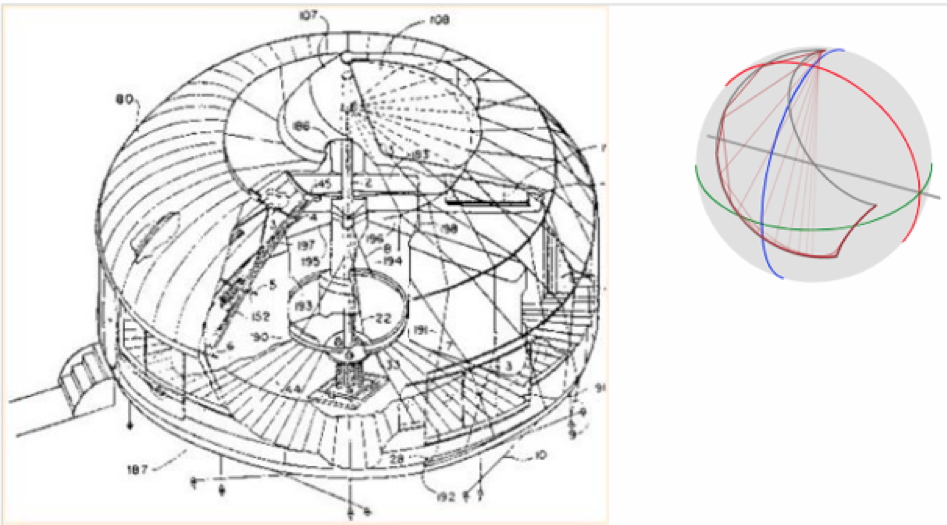
ПРЕДЛОЖЕНИ СА 10 ТРАЕКТОРИИ ЗА архитектурен проект, където фасадно или вътрешносградно трябва да се използва определена геометрична форма. ПРИ УСЛОВИЯТА НА ОГРАНИЧЕНО СФЕРИЧНО ТРИЪГЪЛНО ПРОСТРАНСТВО са ВПИСАНИ ГЕНЕРИРАНА ФАМИЛИЯ ОТ ХИПЕРБОЛИ НА СФЕРИЧНИ ОБРАЗИ НА РАВНИННИ ТРАЕКТОРИИ.
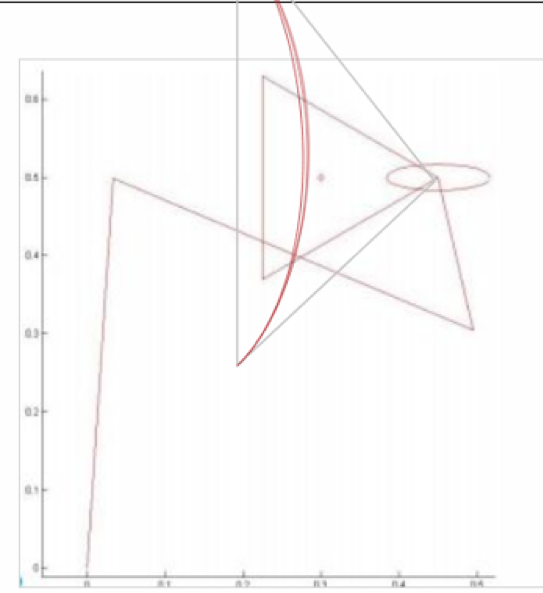
Предложения за управление на става при валидирането й в 3 точки. Вписани са предварително генерирани 5 елипсовидни траектории на предвижване в равнината на ограничителен триъгълник.
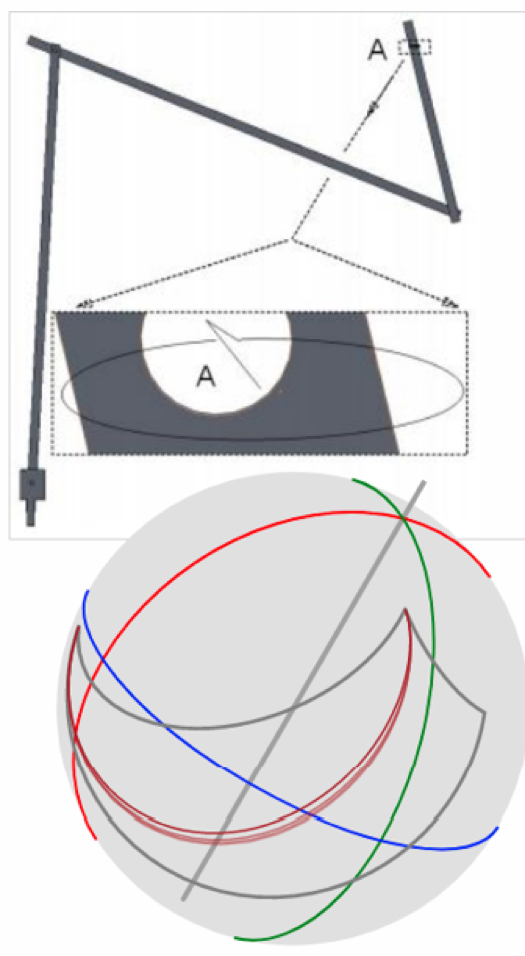
Вписване на генерирани 5 елипсоидни траектории на Безие, проектирани върху сфера. Подобни елипсоиди могат да бъдат динамично аналитично построявани по време на провеждане на самите експерименти за валидиране на моделирането на стави с управляема податливост за роботи. Критериите за построяване също могат да се формират в самия процес на експериментиране.